移动机器人自主导航技术 从软硬件开发到智能化应用
引言
移动机器人自主导航技术是机器人实现智能移动的核心能力,也是当前计算机软硬件技术开发的热点领域之一。随着传感器、嵌入式系统和人工智能算法的飞速发展,移动机器人已能在复杂动态环境中实现定位、建图、路径规划与避障。张浩杰、李等学者在专业科技领域的研究表明,自主导航不仅依赖高精度硬件,还需要高效的软件架构。本文将从软硬件技术开发的角度,系统阐述移动机器人自主导航的关键技术、实现方法及未来趋势。
一、自主导航技术概述
自主导航是指机器人在无人干预下,通过感知环境、确定自身位姿、规划路径并控制运动,从而安全到达目标点的过程。其核心问题可归纳为:“我在哪里?”“我要去哪里?”“怎么去?”三个层面,分别对应定位与建图、路径规划、运动控制。
二、硬件技术开发
移动机器人自主导航的硬件平台主要包括传感器系统、计算单元和执行机构。
- 传感器系统:
- 激光雷达:提供高精度距离信息,常用于SLAM(同步定位与建图)。
- 视觉相机:成本低、信息丰富,用于视觉里程计、目标识别。
- 惯性测量单元(IMU):提供加速度和角速度,辅助位姿估计。
- 超声波/红外传感器:用于近距避障。
- 轮式编码器:测量轮子转速,推算航迹。
- 计算单元:
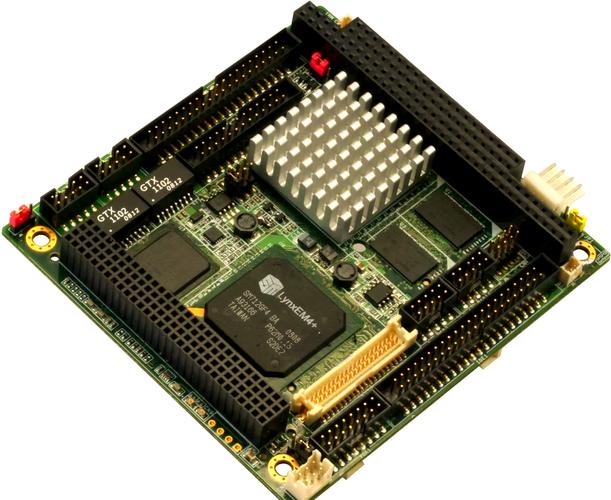
- 嵌入式GPU(如NVIDIA Jetson)用于深度学习推理。
- FPGA用于实时图像处理。
- 多核CPU用于通用计算。
- 执行机构:
- 电机与驱动器:控制轮子或关节运动。
- 舵机:用于转向。
硬件开发需注重功耗、实时性和可靠性,例如采用ROS(机器人操作系统)兼容的传感器接口。
三、软件技术开发
软件是自主导航的“大脑”,涵盖算法层、中间件层和应用层。
- 定位与建图(SLAM):
- 常见算法:Gmapping、Cartographer、ORB-SLAM。
- 多传感器融合:扩展卡尔曼滤波(EKF)、粒子滤波。
- 张浩杰等提出的改进算法可提高动态环境下的鲁棒性。
- 路径规划:
- 全局规划:A*、Dijkstra、RRT。
- 局部规划:动态窗口法(DWA)、人工势场法。
- 智能算法:强化学习、蚁群算法。
- 运动控制:
- PID控制、模型预测控制(MPC)。
- 考虑非完整约束(如差速驱动)。
- 软件框架:
- ROS/ROS2:提供通信、工具和库。
- 实时操作系统(RTOS):保证任务调度。
软件开发需遵循模块化、可复用原则,并注重仿真测试(如Gazebo)。
四、软硬件协同设计
自主导航性能取决于软硬件协同优化。例如:
- 使用硬件加速(GPU/FPGA)运行SLAM前端。
- 设计轻量级神经网络以适应嵌入式平台。
- 通过硬件时间同步提高多传感器融合精度。
张浩杰、李等的研究强调,软硬件划分需权衡计算负载、功耗与实时性。
五、挑战与未来趋势
当前挑战包括:动态环境适应性、长时定位漂移、多机器人协作、安全与隐私。未来趋势:
- 边缘计算与5G结合,实现云端-端侧协同。
- 语义SLAM与认知导航。
- 仿生与事件相机等新型传感器。
- 开源生态与标准化。
结论
移动机器人自主导航技术是计算机软硬件技术开发的综合体现。从传感器到算法,从嵌入式到云平台,每一个环节都需精心设计。张浩杰、李等学者的工作为专业科技领域提供了重要参考。随着人工智能与硬件算力的进步,移动机器人将更加自主、智能,服务于工业、物流、服务等广泛场景。
如若转载,请注明出处:http://www.lanweiwangluo.com/product/38.html
更新时间:2026-10-22 14:15:40